باحثون يطلقون معياراً جديداً لاختبار أخطاء تعلم الروبوتات
تساعد أداة OCBench الجديدة العلماء في دراسة الأسباب التي تجعل وكلاء الذكاء الاصطناعي يتصرفون بطرق غير متوقعة في المهام البدنية.
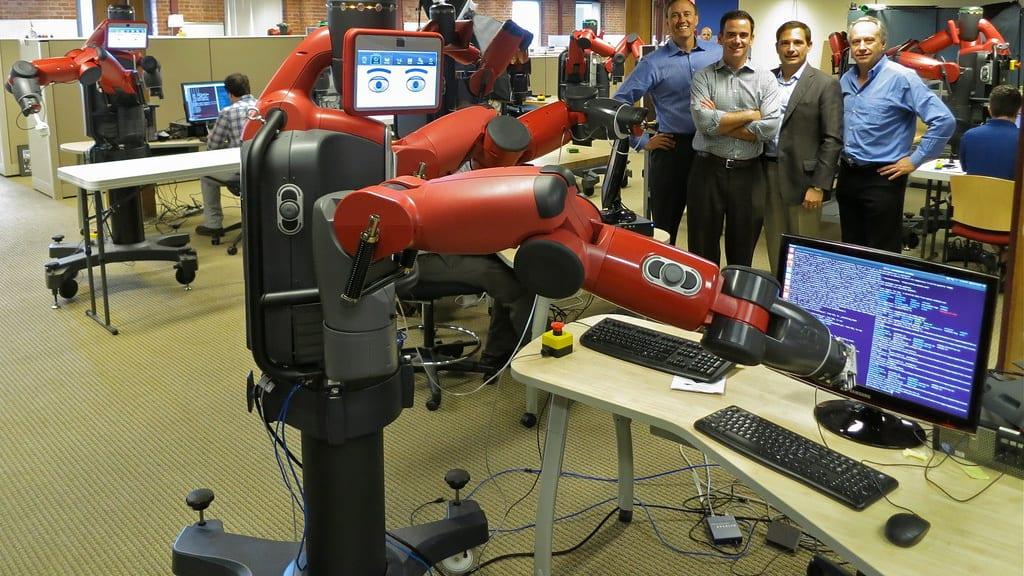
قدم باحثون معياراً جديداً لمعالجة المهام الروبوتية يسمى OCBench لاستكشاف الغرائب في تقنية الاستنساخ السلوكي. تعتمد هذه التقنية على تدريب الروبوتات من خلال عرض كيفية تنفيذ المهام عليها، تماماً كما يتعلم الطالب عبر محاكاة معلمه.
على الرغم من انتشار هذه الطريقة، إلا أنها غالباً ما تنتج نتائج محيرة في العالم الحقيقي. على سبيل المثال، قد يتحسن أداء النموذج مع زيادة تطابقه المفرط مع بيانات التدريب، أو قد يفشل تماماً ما لم يقم المهندسون بتقسيم الحركات يدوياً إلى أجزاء صغيرة.
كانت دراسة هذه المشكلات صعبة لأن التجارب الواقعية مكلفة ويصعب التحكم فيها. وفي المقابل، غالباً ما تفشل البيانات الاصطناعية في التقاط دقة الحركة البشرية، مما يجعلها بديلاً ضعيفاً للاختبارات الحقيقية.
يعمل OCBench على تغيير هذا الوضع من خلال استخدام سياسات مبرمجة تحاكي بدقة خصائص العروض البشرية. ومن خلال تشغيل هذه التجارب في بيئات معززة بوحدات معالجة الرسومات، يمكن للباحثين أخيراً اختبار دحض الفرضيات المختلفة حول أسباب حدوث هذه العيوب.
لو كنت تصمم روبوتًا لطهي الفطائر، هل ستعتمد على تخمين الآلة لحركاتك أم ستبرمج كل حركة دوران للمعصم بدقة؟ تهدف هذه الأداة إلى جلب الدقة العلمية إلى معضلات الروبوتات اليومية.
يشير الباحثون إلى أن OCBench يقتصر حالياً على مهام معالجة محددة. ولا يغني هذا المعيار عن الحاجة للاختبار في العالم الحقيقي، كما يركز بشكل أساسي على إعادة إنتاج المشكلات المعروفة بدلاً من حل كل حالة فشل محتملة.
المصدر: arXiv cs.RO