القماش أظهر 10 نتائج مختلفة من الحركة نفسها للروبوت
نفذ الفريق الحركة السريعة نفسها 10 مرات عبر 4 مهام ووجد تبايناً كبيراً لم تستطع المحاكيات مطابقته.
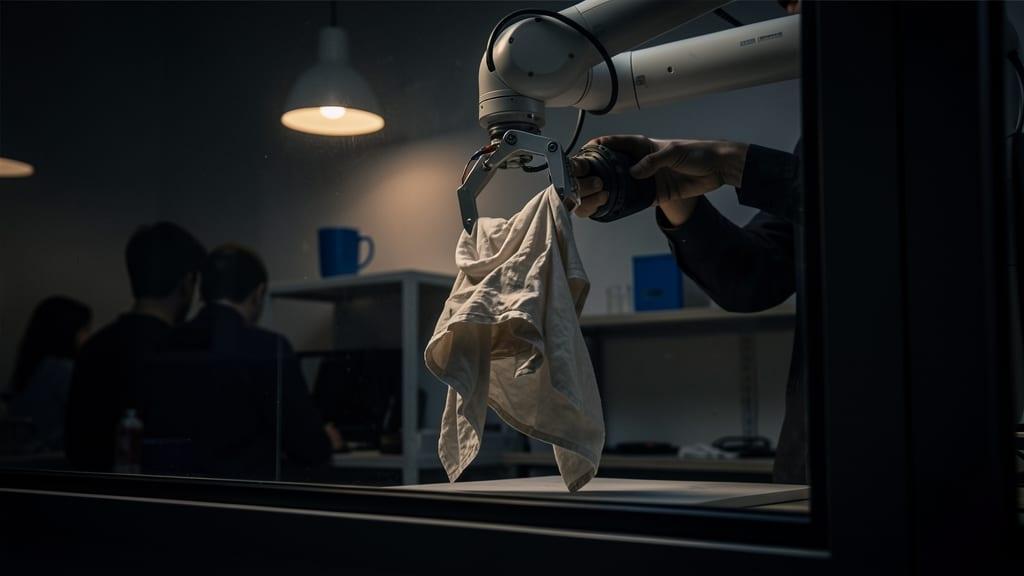
يمكن للقماش أن يعطي نتائج مختلفة حتى عندما يكرر الروبوت الحركة السريعة نفسها تماماً. هذه هي الخلاصة الأساسية في ورقة في الروبوتات نُشرت اليوم.
اختبر الفريق المسار نفسه 10 مرات عبر 4 مهام ديناميكية للقماش. كانت مهمتان منها جديدتين. واستعملوا 3 أنواع من القماش بخصائص فيزيائية مختلفة جداً.
كان التباين كبيراً في كل ظروف الاختبار.
كما غيّروا سرعة التنفيذ، حتى 3 سرعات في الاختبارات. وفي المجمل، تضم البيانات 269 عملية تنفيذ مسجلة، أي 269 مرة نفذ فيها الروبوت المهمة.
لقياس ما الذي تغيّر، سجّل الإعداد مواقع علامات صغيرة على القماش مع كاميرا ستيريو متزامنة. ثم بنى الفريق مقاييس لقياس مقدار التباين بين المحاولات.
والنتيجة لم تكن بسيطة. ظهر التباين في كل الظروف. وفي معظم الحالات كان أعلى بنحو 1 إلى 3 مراتب من حد التكرار الناتج عن ضجيج الروبوت والاستشعار.
القماش نفسه كان العامل الأهم. وكانت السرعة تزيد التباين أيضاً. تخيّل أن تطلب من روبوت طي قطعة قماش أو قذفها بالطريقة نفسها مرتين، ثم تقرر القطعة أن ترتجل.
ثم أعاد الفريق تشغيل كل النتائج داخل 4 محاكيات حديثة للقماش بعد معايرتها. لم ينجح أي منها في إعادة حجم التباين الذي رُصد في القماش الحقيقي، ولا في ترتيب النتائج نفسها.
ونُشر مع الورقة أيضاً dataset يضم سجلات OptiTrack والرؤية والروبوت بشكل متزامن، إضافة إلى النسخ الرقمية المقابلة لعمليات التنفيذ المسجلة.
لكن العمل لا يبيّن بعد محاكياً يستطيع إعادة تباين القماش الحقيقي بالمستوى نفسه، ولا يغطي كل سلوك ممكن للقماش خارج 4 المهام المختبرة و3 أنواع القماش.
المصدر: arXiv cs.RO