أنظمة الروبوتات المتعددة يمكنها توفير طاقة المعالجة عبر تجميع المهام
تجميع المهام قبل معالجتها يقلل من عبء العمل على عقول الروبوتات، لكنه قد يؤدي إلى تأخير أوقات الاستجابة في بعض الحالات.
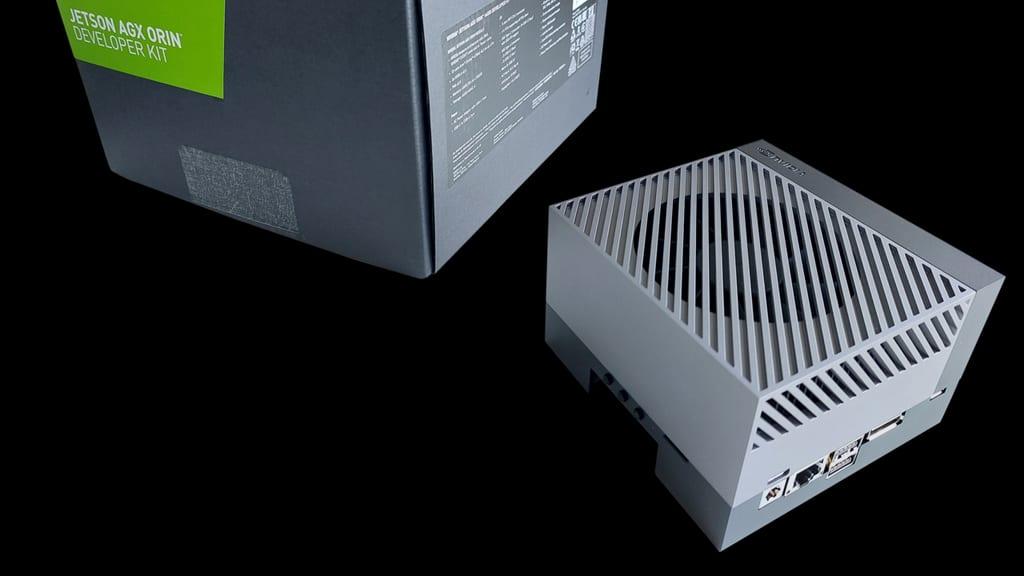
كثيرًا ما تسارع فرق الروبوتات المتعددة لمعالجة كل مهمة جديدة لحظة ظهورها. اختبرت دراسة حديثة ما إذا كان الانتظار لتجميع هذه المهام معًا—وهو أسلوب يُعرف باسم "تجميع قبول المهام"—يمكن أن يساعد الروبوتات على العمل بكفاءة أكبر.
أجرى الباحثون 3000 محاكاة باستخدام عتاد مثل AGX Orin، إلى جانب اختبارات عملية باستخدام روبوتات Pololu 3pi+ RP2040. وقارنوا بين التخصيص "الفوري" للمهام وبين سياسات تنتظر حتى تتجمع دفعات من مهمتين أو أربع أو ثماني مهام.
تعتمد فائدة تجميع قبول المهام على كثافة الوصول، وسلوك المخصص الخاص بالنظام، والتكلفة النسبية للحوسبة على منصة التنفيذ.
في العديد من المواقف، أدى تجميع المهام إلى تخفيف العبء بشكل كبير عن معالجات الروبوتات. ويعد هذا مفيدًا بشكل خاص عندما يعمل الروبوت باستخدام عتاد محدود، مثل وحدة التحكم الصغيرة RP2040.
لكن للكفاءة ثمنها. تخيل أنك تنتظر في طابور بمتجر لا يفتح صندوق محاسبة جديدًا إلا بعد وصول أربعة أشخاص؛ أنت توفر مجهود مدير المتجر، لكنك ينتهي بك الأمر بانتظار أطول في الطابور.
هذا بالضبط ما يحدث مع الروبوتات. ففي الحالات التي كانت تصل فيها المهام ببطء، أدى تجميع أربع مهام معًا إلى زيادة متوسط وقت البدء في تنفيذ المهمة بأكثر من 20 ثانية.
أظهر البحث أن النهج الأمثل يعتمد على وتيرة وصول المهام ومدى قوة الروبوت. فالاستراتيجية التي تعمل بشكل مثالي على معالج قوي قد تسبب تأخيرات محبطة لروبوت أبسط يعمل بالبطارية.
هل أنت مستعد للتضحية بالاستجابة الفورية من أجل أداء عام أفضل في أنظمتك المؤتمتة؟
حللت هذه الدراسة بشكل خاص طرق قبول المهام باستخدام أنظمة CBAA وACBBA وPI وHIPC. ولم تستكشف الدراسة كيف تتغير هذه النتائج إذا واجهت الروبوتات أعطالًا غير متوقعة في العتاد أو تداخلًا في الشبكة.
المصدر: arXiv cs.RO