باحثون يطورون طريقة لتمكين الروبوتات من التعلم عبر التغذية الراجعة الواقعية
يسمح إطار العمل الجديد RoboBridge للعملاء الروبوتيين بصقل مهاراتهم خارج بيئات المحاكاة المضبوطة.
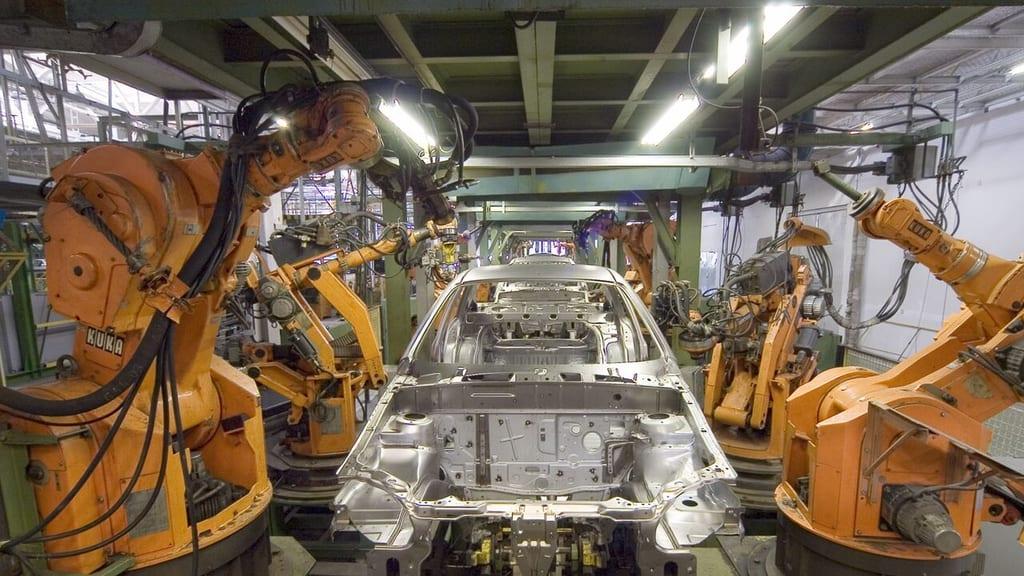
يعد نقل الروبوت من بيئة المحاكاة الافتراضية إلى الغرفة المادية تحدياً كبيراً. غالباً ما يواجه المطورون صعوبات بسبب الاختلافات بين الإضاءة أو الفيزياء في العالم الافتراضي والواقع غير المتوقع. يهدف إطار عمل جديد يسمى RoboBridge إلى حل هذه المشكلة من خلال التعامل مع نقل المهارات كعملية تعلم مستمرة.
بدلاً من مجرد تنفيذ مهمة مبرمجة مسبقاً، ينظر العميل الذي يستخدم RoboBridge إلى عمله كسلسلة من الخطوات. تربط هذه الخطوات بين ما ينوي الروبوت فعله وما يراه بالفعل. إذا فشلت المهمة أو لم تحقق الهدف، يستخدم العميل التغذية الراجعة من الواقع لتعديل كيفية تنفيذ تلك العملية.
يرسخ RoboBridge المهارات القابلة للنقل في دلالات المهام وواجهات التفاعل المشتركة بين المحاكاة والواقع.
تخيل أنك تتعلم طهي طبق جديد. قد تبدأ بمشاهدة مقطع فيديو، لكنك لا تتقن الوصفة حقاً إلا بعد تعديل الحرارة بناءً على كيفية طهي موقدك الخاص للطعام. يقوم العميل بشيء مشابه من خلال ترسيخ مهاراته في القيود المادية التي يواجهها بعد مغادرة المحاكاة.
يدمج RoboBridge سياسة الرؤية واللغة والحركة كأداة قابلة لإعادة الاستخدام. هذا يسمح للروبوت بالتعامل مع المهام الدقيقة دون الحاجة إلى إعادة تدريبه بالكامل في كل مرة يدخل فيها بيئة جديدة. من خلال الحفاظ على هيكل المهمة الأساسي مستقراً مع السماح للروبوت بتعديل حركاته الجسدية، يحافظ النظام على موثوقيته.
أظهرت الاختبارات أن هذا النهج يساعد الروبوتات في الحفاظ على أدائها في المهام المادية مثل تلك الموجودة في معيار LIBERO-PRO. إنه يخلق جسراً للعملاء لتطوير معرفتهم الإجرائية عبر إعدادات مختلفة. كم برأيك يمكن أن تتعلم الروبوتات إذا استطاعت تعديل أساليبها باستمرار بناءً على التجربة اليومية؟
تجدر الإشارة إلى أن RoboBridge يعتمد حالياً على دلالات مهام محددة مسبقاً. تم تقييم إطار العمل على معايير محددة، وما زال يتعين رؤية مدى قدرة هذه التعديلات الذاتية على التوسع في البيئات الصناعية غير المهيكلة أو عالية المخاطر.
المصدر: arXiv cs.RO