تمكن الروبوت تحت الماء من تحديد المواقع بدقة 88 مم باستخدام شُعيرات مُضيئة
حقق النظام متوسط خطأ تحديد موقع يبلغ 88 مم في مساحة اختبار 600 مم.
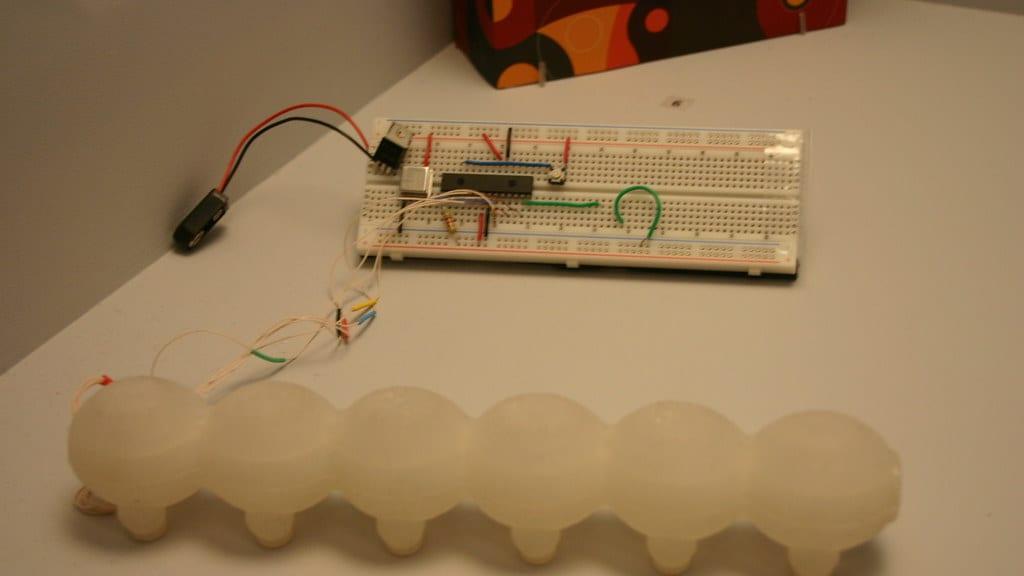
ورقة جديدة على arXiv توضح كيف يمكن لمجموعة شُعيرات مُضيئة أن تساعد روبوتًا تحت الماء في تحديد مصادر التدفق الهيدروديناميكي.
يتكون الحساس من خمس شُعيرات. كل شُعيرة تحتوي على نواة نيتينول لتوفير المرونة وقشرة يوريثان مُضيئة تتوهج تحت الضوء فوق البنفسجي. تُسجل كاميرا أحادية العدسة الضوء المتوهج.
تقوم معالجة الصور أولاً بتعزيز الإضاءة ثم تقسيم كل شُعيرة لتتبع تشوهها مع مرور الوقت.
تحلل شبكة عصبية خفيفة مقاطع فيديو مدتها ثانيتين، وتستخرج التغييرات الزمنية والأنماط بين الشُعيرات لتتوقع اتجاه وموقع المصدر.
أظهرت تجارب الحوض متوسط خطأ مكاني قدره 88 مم، مع خطأ نصف قطر 73.5 مم وخطأ زاوية 2.5°، ضمن منطقة اختبار 600 مم بمدى ±30°.
تم تتبع مروحة متحركة في الوقت الفعلي، ما يبرهن أن الطريقة تعمل عندما يتغير موقع المصدر.
يقترح المؤلفون إضافة هذه التقنية إلى الروبوتات تحت الماء التي تحتاج إلى استشعار التدفق دون الاعتماد على التصوير الصوتي أو البصري.
الحدود: تم اختبار التقنية فقط في حوض مراقب. تعتمد على إضاءة فوق بنفسجية ولم تُختبر بعد في بيئات بحرية مفتوحة، كما أن عدد الشُعيرات يقتصر على خمس فقط.
المصدر: arXiv cs.RO