نظام ملاحة آلي جديد يعالج بيانات كاميرات الأحداث في الوقت الفعلي
طور باحثون طريقة تستخدم كاميرات الأحداث لتوجيه الروبوتات بدقة أعلى بكثير من المقدرات التقليدية.
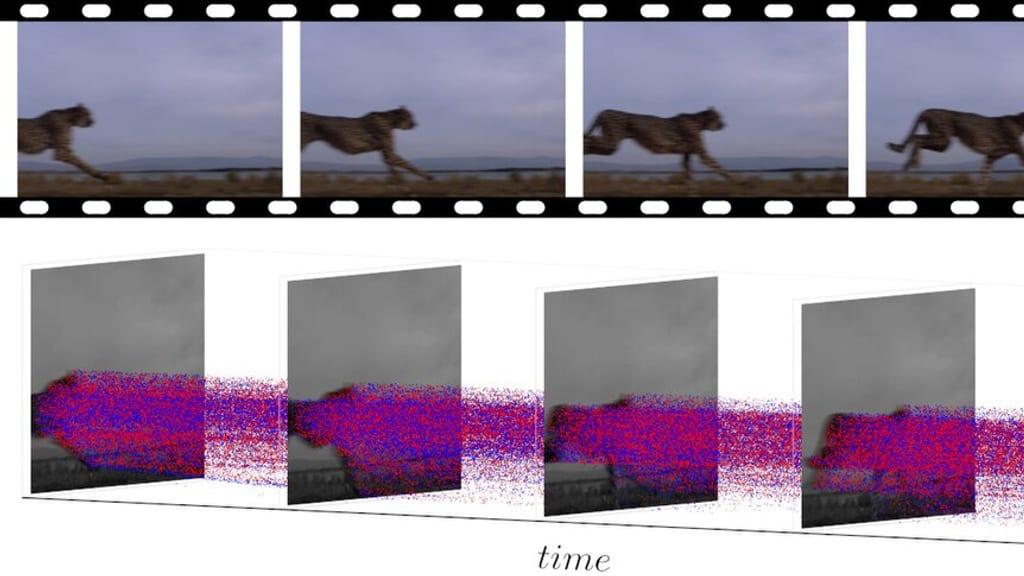
نشر باحثون مؤخراً ورقة بحثية توضح طريقة جديدة لتمكين الروبوتات من رؤية العالم باستخدام كاميرات الأحداث. على عكس الكاميرات التقليدية التي تلتقط إطارات كاملة، تسجل كاميرات الأحداث تغيرات الضوء بمستوى ميكروثانية. هذا يجعلها أكثر قدرة على التعامل مع الحركة السريعة أو ظروف الإضاءة الصعبة.
تكمن المشكلة في كاميرات الأحداث في أنها تنتج كميات هائلة من البيانات غير المتزامنة. وعادة ما يتطلب معالجة هذه البيانات باستمرار طاقة حوسبة كبيرة جداً. يحل هذا النظام الجديد المشكلة من خلال التركيز على نقاط محددة في الوقت تسمى keytimes. ويستخدم مقاربة رياضية تعرف باسم Gaussian process regression لملء الفجوات بين هذه النقاط.
إنها تسمح للآلات فعلياً بالتفاعل مع بيئتها بسرعة الجهاز العصبي بدلاً من مصراع الكاميرا البطيء.
اختبر الفريق نظامهم مقابل مقدر تقليدي يسمى ES-PTAM. وأثبتت طريقتهم دقة أكبر بكثير على مجموعات بيانات MVSEC و DSEC. وحققت أخطاء في الموقع تصل إلى 0.46 سم وأخطاء في الدوران قدرها 0.038 درجة. وكانت هذه النتائج أفضل بـ 15 مرة من التقنية الحالية في بعض السيناريوهات.
تخيل طائرة بدون طيار تطير عبر غرفة مظلمة. بدلاً من المعاناة مع الصور الباهتة، يستخدم الروبوت التوقيت الدقيق لتغيرات الضوء للحفاظ على توازنه وموقعه. إنها تسمح للآلات فعلياً بالتفاعل مع بيئتها بسرعة الجهاز العصبي بدلاً من مصراع الكاميرا البطيء.
رغم أن هذه الطريقة تظهر وعداً كبيراً للروبوتات المتنقلة، إلا أنها لم تختبر بعد في كل بيئة ممكنة. أشار الباحثون إلى أن مقاييس الأداء الخاصة بهم قيست على مجموعات بيانات محددة، لذا لا تزال الظروف الواقعية غير المتوقعة بحاجة إلى مزيد من التحقق عملياً.
المصدر: arXiv cs.RO