باحثون يعلمون الروبوتات رباعية الأرجل دفع الأشياء بدلاً من حملها
طريقة جديدة لتخطيط الحركة تقلل انزلاق الأجسام بنسبة تصل إلى 50 بالمئة أثناء النقل.
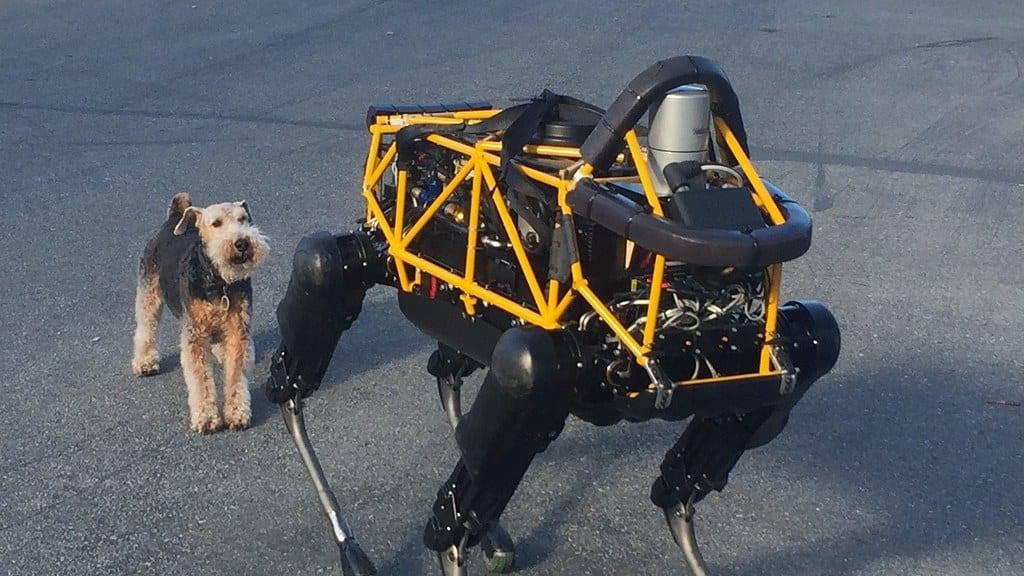
طور باحثون طريقة تتيح للروبوتات رباعية الأرجل دفع الأشياء عبر الأرض دون الحاجة إلى الإمساك بها، وهو ما يعرف بالنقل غير المباشر.
تحريك جسم دون إمساكه أمر معقد. فإذا تحرك الروبوت بسرعة كبيرة أو غير اتجاهه فجأة، يمكن أن ينزلق الشيء المحمول بسهولة. عالج الفريق هذه المشكلة بإنشاء إطار عمل يتوقع هذه التحولات قبل حدوثها.
حركة الجسم المحسنة تقلل الانزلاق بنحو 50 بالمئة مقارنة بالأساس المرجعي ذي التوجه الثابت.
استخدم الفريق تقنية تسمى تحسين المسار المدرك لعدم اليقين. فبدلاً من التحرك في خط مستقيم فقط، يحسب النظام مساراً يأخذ في الاعتبار الانزلاقات المحتملة في موضع الجسم. وهذا يضمن بقاء الروبوت مستقراً حتى لو لم يكن يعرف بدقة وزن أو احتكاك الشيء الذي يدفعه.
أظهرت الاختبارات أن هذا النهج فعال للغاية. فمن خلال تحسين مسار الحركة، قللت الروبوتات الانزلاق بنسبة 50 بالمئة مقارنة بالدوران الأساسي وبنسبة 30 بالمئة مقارنة بالحركة في خط مستقيم بسيط.
تخيل أنك تحاول دفع صندوق ثقيل عبر أرضية زلقة دون إسقاط أي شيء؛ هذا هو التحدي التنسيقي الذي تحله هذه الروبوتات الآن باستخدام الرياضيات.
أجريت هذه الاختبارات في بيئات محاكاة مضبوطة وتجارب واقعية. وكان أداء الروبوتات جيداً على الرغم من اختلاف أوزان وتوازن الأشياء.
ومع ذلك، يقتصر هذا البحث على المهام والمعايير التي تم اختبارها. ولم يتم تقييم النظام على تضاريس غير منتظمة أو مع مواد هشة للغاية تتطلب معالجة دقيقة. هل تثق بروبوت ليدفع فنجان قهوتك عبر الغرفة؟
المصدر: arXiv cs.RO