بيانات الجراحة الروبوتية تكشف مهارة الخبراء من خلال أنماط الحركة ثلاثية الأبعاد
دراسة جديدة تُظهر أن بيانات الموقع الأساسية يمكنها التمييز بين الجراحين الخبراء والمبتدئين بدقة عالية.
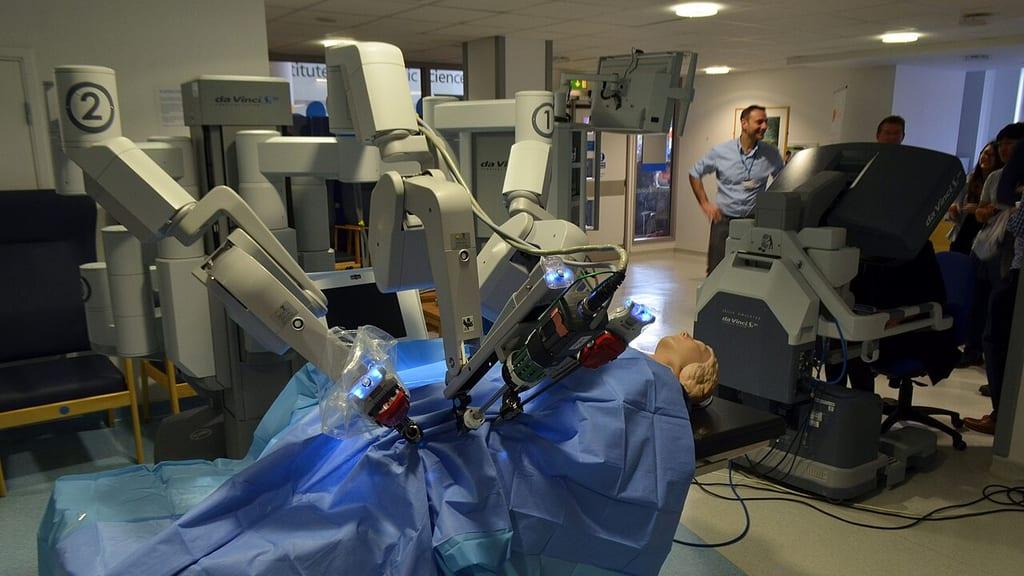
حلّل باحثون في مجلة npj Digital Medicine 98 عملية جراحية بروبوتية للبروستاتا لمعرفة ما إذا كانت بيانات الحركة البسيطة قادرة على قياس المهارة الجراحية. استخدموا نظام Hinotori Surgical Robot System، وهو أول منصة روبوتية طورتها اليابان وطنياً، لتتبع الإحداثيات ثلاثية الأبعاد خلال خطوة محددة من الجراحة.
كان الهدف إيجاد طريقة لتقييم المهارة تعمل عبر ماركات الروبوتات المختلفة. معظم الأنظمة الحالية تستخدم بيانات حصرية يصعب مقارنتها. ركّزت الدراسة على خصائص عالمية مثل الموقع والسرعة، والتي يمكن لأي روبوت مزوّد بتتبع تقديمها.
حدد مُصنّف Random Forest، وهو نوع من نماذج تعلم الآلة، الجراحين الخبراء بدقة عالية بلغت 0.892 في منطقة تحت المنحنى. هذا يعني أن النموذج ميّز الخبراء عن غيرهم بشكل صحيح في تسع حالات من كل عشر. كان أهم إشارة هي "كثافة الذروة في اليد اليسرى"، والتي تقيس مدى انتظام حركة اليد غير المهيمنة.
تحرك الخبراء بنعومة أكبر بنسبة 44% مقارنة بالمبتدئين، وفقاً لمقاييس الاندفاع. كما أكملوا خطوة الخياطة الجراحية أسرع بنسبة 32.9%، حيث استغرق الأمر حوالي 45 دقيقة مقارنة بـ 68 دقيقة للمبتدئين. كانت هذه الفروق ذات دلالة إحصائية، مما يشير إلى أن المهارة تترك بصمة واضحة في البيانات.
عندما اختبر الباحثون النموذج على جراحين لم يروهما من قبل، انخفض الأداء لكنه بقي مفيداً. حقق نموذج مبسّط يستخدم ثلاثة ميزات رئيسية فقط دقة بلغت 0.788. هذا يقترح أن الإشارات الأساسية للخبرة هي جوهرية وليست مجرد عادات لجراحين محددين.
ربطت الدراسة أيضاً أنماط الحركة بنتائج المرضى. ارتبطت الحركات الأنعوم بفقدان أقل للدم. ومع ذلك، كانت المجموعة التي عانت من تسربات جراحية صغيرة جداً، بواقع خمسة مرضى فقط، لذا فإن هذه النتائج استكشافية وليست حاسمة.
مما يثير الاهتمام، تكيّف جراحان خبيران مع الروبوت الجديد بطرق مختلفة. تحسّن أحدهم بشكل ملحوظ مع الوقت، مخفضاً وقت العملية بنسبة 25.7%. بينما حافظ الآخر على أداء ثابت منذ الحالة الأولى. يسلّط هذا الضوء على أن منحنيات التعلم تختلف حتى بين المحترفين الأوائل.
يقدّم هذا النهج معياراً محتملاً للتدريب والتقييم. بدلاً من الاعتماد على المراجعات الذاتية، يمكن للمستشفيات استخدام بيانات الحركة الموضوعية لتتبع التقدم. يمكن أن يساعد في تحديد أي الجراحين يحتاجون إلى مزيد من الممارسة على حركات محددة.
يعتمد هذا الأسلوب على بيانات الموقع ثلاثية الأبعاد، وهي معيارية للأذرع الروبوتية الحديثة. هذا يجعله أكثر قابلية للنقل من المقاييس المرتبطة بأجهزة محددة. قد يسمح في النهاية بأن تتبع ملف مهارة الجراح عبر غرف العمليات والمنصات المختلفة.
للدراية حدود. ركّزت على نوع واحد من الجراحة ومنصة روبوتية واحدة. كان حجم العينة لارتباطات النتائج صغيراً. أيضاً، بينما يتنبأ النموذج بالخبرة، فإنه لا يتنبأ بعد بالفشل السريري المحدد بدقة عالية.
هل يمكن لبيانات حركة الروبوت أن تخبرنا أكثر عن مهارة الجراح من سنوات خبرته؟ تقترح الدراسة أن الإجابة هي نعم، على الأقل بالنسبة لأنماط الحركة الأساسية.
المصدر: npj Digital Medicine