أبحاث الأسبوع: روبوت تحت الماء نجح في 93.3% من المهام داخل مسبح بعد التعلم من 1616 عرضا
دراستان على الروبوت يونيتري G1 أظهرتا متحكما واحدا يركض ويقفز ويستعيد توازنه ويجلس على الأثاث.
باختصار
نجاح بنسبة 93.3% لذراع روبوتية تعمل تحت الماء
تعلم روبوت تحت الماء مهام الإمساك من 1616 عرضا. وفي البحر قرب حطام من الحرب العالمية الثانية حقق أفضل نموذج 47.9%. إنه بحث مختبري وليس منتجا.
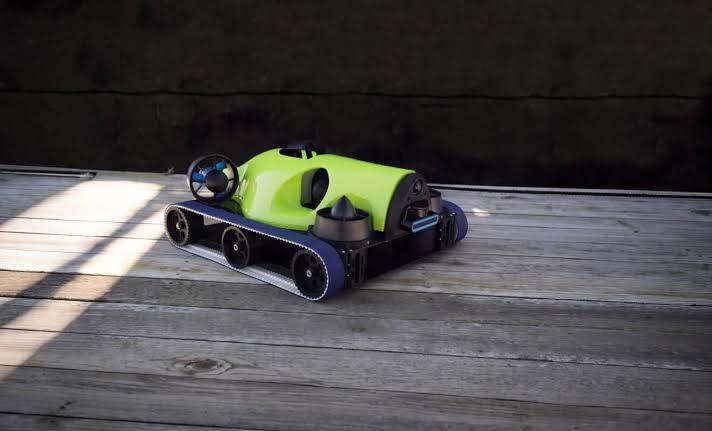
ثلاث أوراق جديدة في الروبوتات علّمت الآلات الحركة والإمساك بالأشياء في أماكن صعبة، من حطام السفن إلى غرف المعيشة. كلها نتائج مختبرية منشورة على أرخايف (arXiv)، وليست منتجات للبيع.
الخيط المشترك هو إنجاز المزيد بموارد أقل: عقل مدرَّب واحد يؤدي مهام كثيرة بدل نموذج منفصل لكل مهمة.
الخيط المشترك هو إنجاز المزيد بموارد أقل: عقل مدرَّب واحد يؤدي مهام كثيرة.
روبوتات تحت الماء تعلمت الإمساك بالأشياء من عروض بشرية
سجّل فريق 1616 عرضا تحت الماء في مياه هادئة وأخرى مضطربة، ثم درّب 14 نسخة من نموذج يجمع الرؤية واللغة والحركة، أي ذكاء اصطناعي يرى صورة الكاميرا ويتلقى التعليمات ثم يحرك الذراع. في مسبح، وعبر 1260 محاولة مقيَّمة على عتاد حقيقي، تفوقت 10 نسخ على النموذج المرجعي، وبلغت أفضلها نسبة نجاح 93.3%، مع احتساب النجاح الجزئي.
في البحر كانت الصورة أصعب. على مركبة غوص يُتحكم بها عن بعد، قرب حطام كوراليتا X127 من الحرب العالمية الثانية وفي مرسى بمالطا (Malta)، حقق نموذج متخصص بمهمة واحدة اسمه ACT نسبة 47.9% مقابل 7.9% لنموذج سمول في إل إيه (SmolVLA) العام، ووصل إلى 66.7% في أنجح مهامه عند الحطام. ونشر الفريق أدواته باسم بلو إمبوديد كيت (BLUEMBODIED KIT) مفتوحة المصدر.
متحكم واحد لروبوت بشري ركض بسرعة 2.8 م/ث وقفز على ساق واحدة
يقسم نظام فورج (FORGE) العمل إلى مرحلتين. نموذج مبسط للجسم، يعامله تقريبا ككتلة صلبة واحدة، يخطط أولا لحركات واقعية. ثم تجعل سياسة ثانية الروبوت الكامل يتبع هذه الخطط.
على الروبوت البشري يونيتري G1 (Unitree G1) مشى إلى الخلف حتى 2.0 م/ث وإلى الأمام حتى 2.8 م/ث وجانبيا حتى 1.0 م/ث، ودار بسرعة. كما قفز على ساق واحدة وانتقل بسلاسة بين الأوامر، كل ذلك بزوج واحد من السياسات. تعرض الورقة سرعات ومهارات، ولا تتحدث عن استخدام خارج المختبر.
ميتاترون يتيح لوكلاء البرمجة كتابة مهارات جديدة دون إعادة تدريب
تخيّل أن تقول لروبوت: ضع يدك هنا وامشِ بهذه السرعة وتحرك براحة، ثم تتركه يكمل الباقي. يفعل ميتاترون (Metatron) شيئا قريبا من ذلك. نموذج حركة ثابت يتلقى أهدافا تقريبية، وقطع صغيرة من الشيفرة العادية، يحسّنها وكلاء برمجة آليون، تقرر الأهداف المرسلة في كل لحظة.
على يونيتري G1 حقيقي، أدار نموذج ثابت واحد المشي والنهوض بعد السقوط والتقاط الأشياء بالتحكم عن بعد والجلوس على الأثاث. ووصل إلى أهدافه أكثر وقاوم الدفع أفضل من طرق التتبع التي قورن بها. أما التسلق والحركات البهلوانية فظهرت في المحاكاة فقط، لا على الروبوت الحقيقي.
إذا كان الروبوت يتعلم مهارة جديدة من بضعة أسطر برمجية، فما أول عمل منزلي تريده أن يتقنه؟